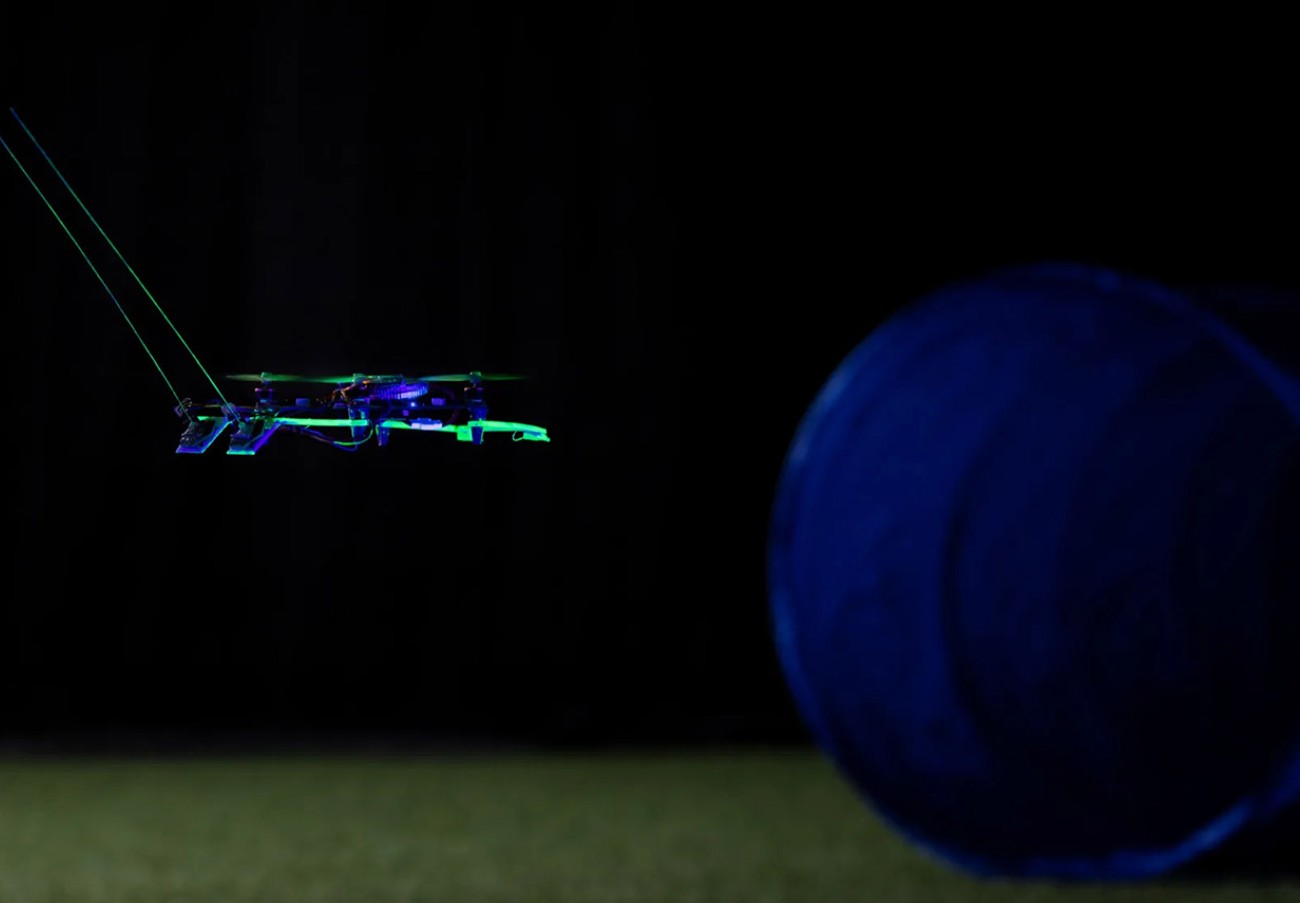
Imagine um drone tão pequeno que precisa economizar cada grama de peso e cada parcela de energia disponível. Agora imagine que ele consiga explorar ambientes completamente escuros sem depender de câmeras para identificar os obstáculos. Pesquisadores da Universidade de Tecnologia de Delft, na Holanda, desenvolveram uma solução inspirada nos bigodes de animais como ratos e outros roedores.
O sistema utiliza filamentos flexíveis equipados com sensores para permitir que pequenos drones percebam o ambiente por meio do toque. A tecnologia pode ajudar robôs voadores a explorar espaços estreitos, acompanhar superfícies e encontrar saídas em locais onde a visão não funciona bem.
O estudo foi publicado em setembro de 2026 na revista científica Nature Communications e apresenta uma alternativa aos sistemas convencionais de navegação para drones ultraleves.
Como funcionam os bigodes artificiais dos drones?
Na natureza, roedores utilizam seus bigodes para identificar obstáculos e explorar espaços com pouca luz. Quando os filamentos encostam em uma superfície, os animais conseguem perceber informações sobre a posição e as características do ambiente.
Os pesquisadores adaptaram esse princípio para pequenos robôs voadores.
O sistema utiliza dois bigodes artificiais instalados na parte dianteira do drone. Cada um é formado por um fio flexível de liga de níquel e titânio, com aproximadamente 20 centímetros de comprimento e apenas 0,4 milímetro de diâmetro.
Na base de cada filamento, três pequenos sensores de pressão identificam as mudanças provocadas pela flexão durante o contato com superfícies.
Essas informações são processadas por um sistema eletrônico que estima a posição e a profundidade do contato. Dessa forma, o drone consegue identificar a presença de obstáculos sem precisar enxergá-los por meio de uma câmera.
O conjunto de sensores pesa apenas 3,2 gramas. Esse baixo peso é importante porque drones muito pequenos possuem capacidade limitada para transportar equipamentos adicionais.
Drone consegue explorar ambientes completamente escuros
Um dos principais resultados do estudo foi demonstrar que o drone consegue acompanhar superfícies rígidas e flexíveis mesmo na ausência total de luz.
Durante os experimentos, o equipamento utilizou os bigodes para identificar paredes, seguir seus contornos e explorar espaços fechados.
O sistema também permitiu construir mapas táteis de ambientes desconhecidos. Ao percorrer as superfícies e registrar os contatos, o drone reunia informações suficientes para representar partes do espaço ao seu redor.
Em determinados testes, essa estratégia ajudou o equipamento a encontrar a saída de ambientes confinados sem depender de câmeras ou de sistemas externos de localização.
A abordagem pode ser especialmente útil em locais onde a visibilidade está comprometida por fumaça, poeira ou escuridão. Nessas condições, câmeras convencionais podem apresentar dificuldades para identificar obstáculos com precisão.
Isso não significa que os bigodes artificiais substituirão todos os sensores utilizados em drones. A proposta é oferecer uma alternativa complementar para situações em que a percepção visual não é suficiente.
Inteligência embarcada consome pouca memória
Além do peso reduzido, outro desafio foi desenvolver um sistema capaz de interpretar os contatos sem exigir muito processamento.
Os pesquisadores criaram um conjunto de algoritmos que funciona diretamente em um microcontrolador instalado no próprio drone. O processamento não depende de um computador externo para interpretar os sinais dos bigodes e orientar os movimentos.
O sistema utiliza apenas 34 quilobytes de memória RAM para executar os algoritmos de percepção tátil. O microcontrolador utilizado dispõe de 192 quilobytes de memória.
Essa economia de recursos é importante porque drones pequenos precisam dividir a capacidade disponível entre navegação, controle dos motores, sensores e outras funções essenciais.
A equipe também precisou resolver um problema específico. O fluxo de ar produzido pelas hélices pode interferir nas medições dos sensores, gerando sinais que se confundem com os contatos reais.
Para contornar essa dificuldade, os pesquisadores desenvolveram métodos de processamento capazes de reduzir ruídos e corrigir alterações nas leituras. O resultado permite estimar a profundidade dos contatos com precisão na escala de milímetros.
Tecnologia pode ajudar em operações de resgate
A capacidade de explorar ambientes sem depender da visão abre possibilidades para diferentes aplicações.
Em operações de busca e resgate, por exemplo, drones pequenos poderiam ser enviados para espaços estreitos de edifícios danificados. A tecnologia poderia ajudar na navegação por corredores escuros ou locais parcialmente obstruídos por destroços.
Outra aplicação potencial está na inspeção de estruturas. Equipamentos capazes de seguir superfícies por meio do toque poderiam auxiliar na exploração de espaços confinados onde sensores convencionais encontram dificuldades.
O monitoramento ambiental também aparece entre as possibilidades. Drones compactos poderiam explorar regiões de acesso complicado e reunir informações sobre o ambiente sem depender exclusivamente de referências visuais.
Essas aplicações, porém, ainda são possibilidades para desenvolvimentos futuros. O trabalho apresentado demonstra a viabilidade da navegação tátil em pequenos drones, mas não significa que a tecnologia já esteja sendo utilizada comercialmente em operações de resgate.
Robôs inspirados na natureza estão ganhando novas capacidades
O projeto faz parte de uma área da engenharia conhecida como robótica bioinspirada. A ideia é observar como os animais resolvem problemas complexos e adaptar esses princípios para máquinas.
Nesse caso, os pesquisadores aproveitaram uma característica dos roedores para resolver uma limitação importante dos drones: a dificuldade de perceber obstáculos quando os sensores convencionais não funcionam bem ou são grandes demais para a plataforma.
A inovação não está apenas em adicionar filamentos ao equipamento. O principal avanço é transformar esses contatos físicos em informações úteis para a navegação autônoma, utilizando componentes leves e pouco processamento.
Ainda existem desafios para ampliar a tecnologia e adaptá-la a diferentes ambientes. Mesmo assim, o estudo demonstra como o tato pode funcionar como uma ferramenta de orientação para robôs voadores.
No futuro, sistemas semelhantes poderão permitir que drones explorem ambientes complexos de maneira mais segura, inclusive em situações nas quais enxergar não é suficiente para encontrar o caminho.
Fontes:
Whisker-based tactile flight for tiny drones, Nature Communications
Universidade de Tecnologia de Delft, pesquisa sobre bigodes artificiais
TU Delft Repository, Whisker-based tactile flight for tiny drones